Về dự án T-RaxHW · T-RAX
HARDWARE EDITION · SPECS
T-Rax
Robot để bàn biểu cảm phi ngôn ngữ & Digital Twin Sim2Real.
SIM2REAL TWIN
Robot T-Rax · Mô hình 3D & Bóc tách CAD
15 cụm chi tiết CAD độc lập · 40 mắt xích chuyển động thực · 2-DOF Pan/Tilt & R2-D2 Audio
SKILL 01 · REST
PAN (Z): 0°TILT (X): 0°TRACK L: 0 mm/sTRACK R: 0 mm/sVL53L0X ToF: 420 mm (SAFE)
Vỏ:Arctic Stormtrooper
WAKING UP T-RAX… · ĐÁNH THỨC DROID
Đang nạp 0% cụm mắt xích & khớp cổ 2-DOF…
Di chuột để T-Rax nhìn theo · Click vào robot để phát tiếng R2-D2
MULTI-POLICY RL · 6 SKILLS
50 Hz CtrlChọn hành vi & Chính sách AI
OBSERVATION CONTRACTONNX · ESP-NN
purposeful_obs_v2 (54D) · mode=[1,0,0,0,0]
MCP Tool:
self.trax.breathe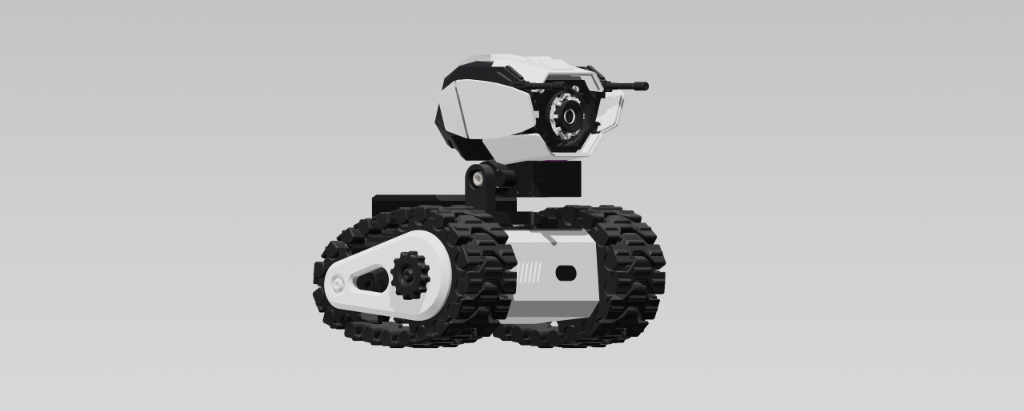 590.000 ₫
Robot bánh xích để bàn trên nền ESP32-S3 SuperMini, XiaoZhi AI và MuJoCo Multi-Policy RL. Kết hợp cổ 2-DOF Pan/Tilt hữu cơ, 40 mắt xích chuyển động thực, âm thanh R2-D2 I2S DMA và cảm biến ToF VL53L0X.
* Mức giá tham khảo cho bản lắp sẵn linh kiện. Vui lòng liên hệ trực tiếp qua GitHub dự án để kiểm tra tình trạng bo mạch.
TECHNICAL SPECIFICATIONS
Thông số phần cứng
- Vi điều khiển
- ESP32-S3 SuperMini (Dual-Core LX7 @ 240MHz, 4MB Flash, 2MB Quad PSRAM)
- Hệ thống âm thanh
- INMP441 I2S MEMS Mic + MAX98357A I2S DAC/Amp (16kHz in / 24kHz out)
- Cơ cấu truyền động
- Cụm Servo cổ 2 trục (Pan/Tilt - Yaw/Pitch) + Động cơ xích kép DRV8833 Dual H-Bridge
- Cảm biến khoảng cách
- VL53L0X Laser Time-of-Flight (ToF) I2C Sensor
- Chỉ báo biểu cảm
- Single WS2812B RGB Addressable LED (RMT Hardware Channel)
- Nguồn cấp
- Pin LiPo 2S 7.4V qua mạch hạ áp Buck MP1584 5V 3A + Type-C USB
- Kích thước & cấu trúc
- Khung vỏ in 3D sinh học Robot T-Rax (Cấu hình Headless NoDisplay)