OPEN PROJECT · Wearable
Posture Monitor
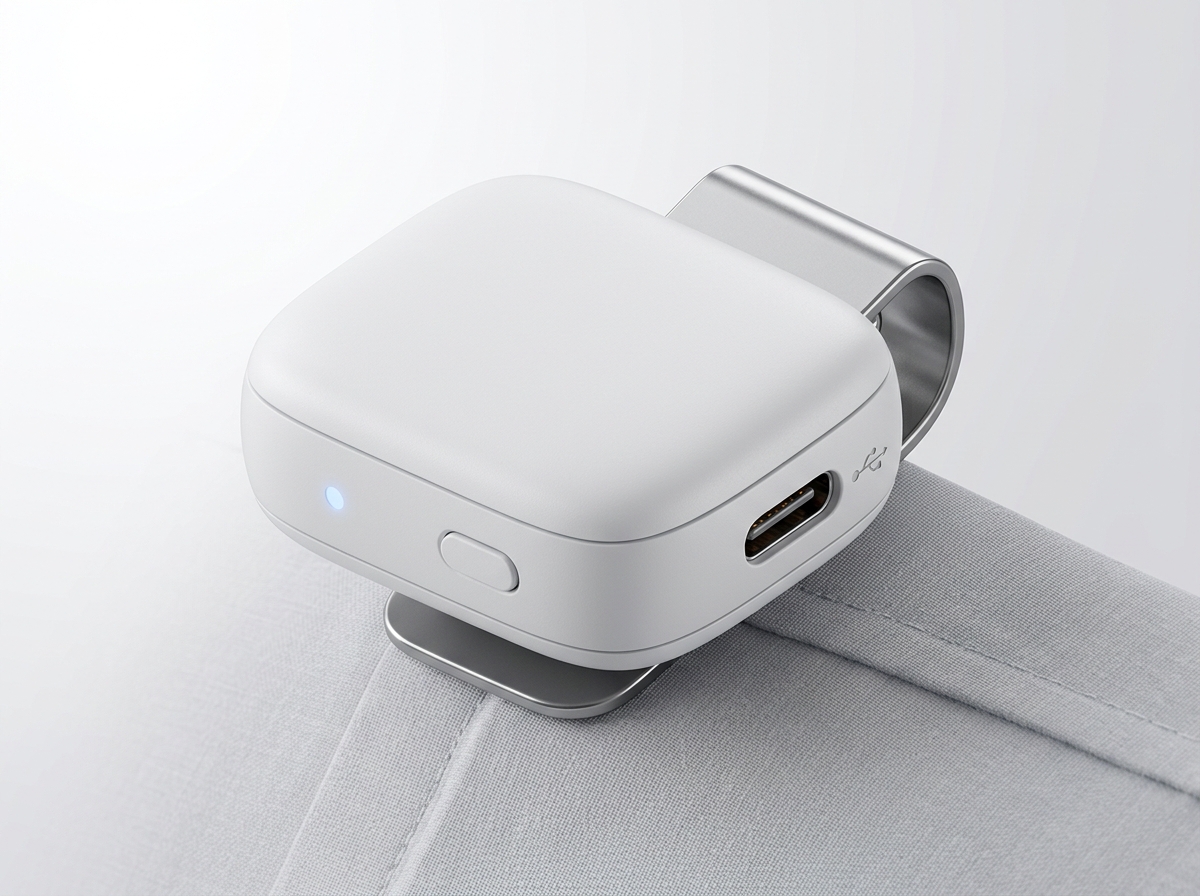
STORY & OVERVIEW
Thử nghiệm thiết bị đeo theo dõi tư thế với ESP32-C3 và cảm biến IMU. Hiệu chuẩn, theo dõi góc nghiêng và cảnh báo bằng rung.
ARCHITECTURE & TECH SPECS
Ghi chú kỹ thuật
Hệ thống y sinh học nhúng đeo lưng trên kiến trúc RISC-V (ESP32-C3 SuperMini) định vị dọc đốt sống ngực T1-T4 nhằm khắc phục hội chứng chéo trên (Upper Cross Syndrome) và gù lưng (Thoracic Kyphosis). Bộ lọc bổ phối bù rung động (Vibration-Aware Complementary Filter, α=0.96 tại 50Hz) tự động chuyển sang tích phân thuần con quay hồi chuyển trong suốt thời gian xung rung haptic diễn ra, loại trừ 100% nhiễu dao động cơ học dội ngược vào gia tốc kế. Máy trạng thái hữu hạn 6 cấp (FSM: Calibrating → Good → Suspected → Alert L1 → Alert L2 → Snooze) điều khiển cảnh báo leo thang qua motor rung ERM và buzzer còi. Toàn bộ thông số tham chiếu tư thế chuẩn được lưu vào NVS Flash kèm mã kiểm tra CRC32 IEEE 802.3, tích hợp Web Monitor 3D thời gian thực qua Wi-Fi SoftAP và nâng cấp OTA kép (Dual-bank A/B) chống hỏng firmware.
- MCU
- ESP32-C3 SuperMini (RISC-V 32-bit Single-Core @ 160MHz, 4MB Flash)
- FIRMWARE
- ESP-IDF Native v5.x (ESP Component Registry)
- RTOS
- FreeRTOS Single-Core (50Hz IMU sampling periodic task)
- POWER
- LiPo 3.7V 400mAh → TP4056 USB-C Charger → ME6211 3.3V LDO
Ngoại vi phần cứng
- MPU6050 6-DOF IMU (Accelerometer + Gyroscope @ I2C 400kHz, 0x68)
- Mini ERM Vibration Motor + AO3400 N-MOSFET + 1N5819 Flyback Diode
- Audible Buzzer + S8050 NPN BJT Driver
- Active HIGH Status LED (GPIO 5)
- LiPo Battery 3.7V 400mAh + TP4056 Charger + ADC Divider (100k/100k)
- Vỏ in 3D công thái học kèm kẹp cài cổ áo sơ mi
Phân hệ Firmware & AI
- vibration_aware_filter: Bộ lọc bổ phối α=0.96 tách rời nhiễu cơ học của motor rung
- biomechanical_fsm: Máy trạng thái 6 cấp kiểm soát độ lệch góc so với baseline
- non_blocking_actuator: Bộ tuần tự hóa nhịp rung và buzzer bằng timer phần cứng
- nvs_crc32_storage: Lưu giữ góc tham chiếu chuẩn với kiểm tra tính toàn vẹn CRC32
- web_monitor_server: HTTP & WebSocket truyền dữ liệu góc Euler và skeleton 3D
- battery_adc_manager: Giám sát điện áp pin LiPo qua ADC1 và chỉ báo pin yếu